
AMRの障害物回避、制御技術を高度化
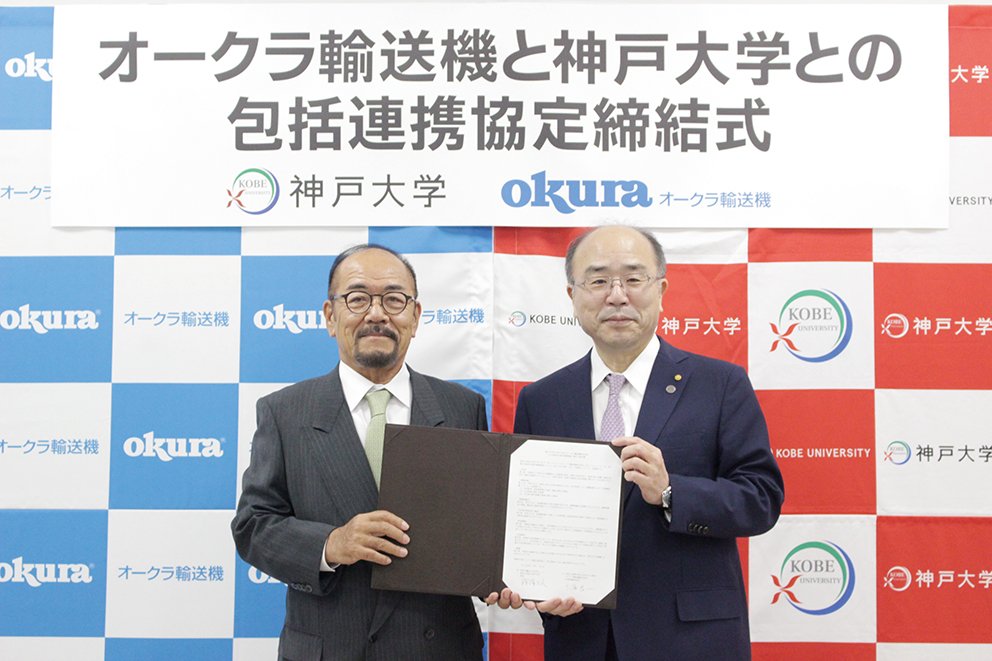
オークラ輸送機と神戸大学は8月20日、包括連携協定を締結した。1970年以来の半世紀に及ぶ協力を背景にこれまで培ってきた連携をさらに発展させ、物流・搬送分野の共同研究やロボットの技術・AIの活用研究、人材交流・育成を通して、物流業界の人手不足解決に挑む。
本協定を通し、自律走行搬送ロボット「OKURUN(オークラン)」の障害物回避に関する制御技術に取り組む。人・設備の位置に応じて安全な迂回路を自律的に計算し、「停止せず目的地へ走り続ける」高度な回避制御技術の開発を進める。
OKURUNに連結されたカートラックが曲がる際に障害物に接触する可能性があるため、本体だけでなく牽引するカートラックの形状・動きまで含めた接触判断と安全経路生成の技術や、急な加減速による積み荷の荷崩れを防ぐため走行の滑らかさに考慮した軌道計画の研究も行う。2026年度末までに基本的な回避走行の実現を目指し、翌年度以降にさらなるレベルアップを見込む。
このほか技術者交流や、学生インターンシップなど積極的に人材交流を深めて、実社会の課題に触れる実践的教育を通じ、高度専門人材の育成や地域活性化にも貢献していく方針だ。
(日本物流新聞2026年9月10日号掲載)
関連ニュース

関連動画
【NKE】軽量高出力エアチャック「Ultra Force(ウルトラフォース)シリーズ」〜日本初のシーケンスシリンダ機構
従来比約1/3の軽量化 軽く、小さく、エコに
NKE株式会社
2026年04月28日