
【特別座談会】造船×ロボット~ ファナック、JMUらが挑む造船業界の自動化最前線
- 投稿日時
- 2026/09/24 15:00
- 更新日時
- 2026/09/28 15:20
就労者2割減で建造量2倍へ
ロボットやデジタルデータの利用が造船分野で大きく広がろうとしている。日本の造船業の就労者数はピークの9万人超(2016年度)から7.6万人(25年度)に2割弱減ったが、国は35年に向けて建造量907万総㌧(24年)を1800万総㌧に倍増する計画にあるからだ。建造費の高騰が進み、市況がよかった10年頃に造られた船の改修や更新、次世代燃料船への切り替えも重なる。メーカーやロボットSIer、行政機関、研究所に集まっていただき、課題や方向性を話してもらった。
――まずは自社紹介を兼ねて得意分野やトピックスをひと言ずつお話しください。
安部健一郎(ファナック) 当社のロボット事業はかれこれ50年近い歴史です。ロボットの累計出荷台数は世界で120万台以上になりました。50万台を達成するのに40年かかりましたが、そこからさらに50万台積み上げるのに6年しかかかっていません。普及のペースは加速しています。
久保田和雄(三明機工) 私たちロボットSIerはロボットが機能する自動化設備をつくってお客様に納めるのが仕事です。造船の自動化は今後3年から5年にわたりSIerにとって非常に大きな事業機会になると考えます。どんな加工工程に我々が貢献できるのか、それを考える機会として参加させてもらいました。
岡丈晴(トライテクノロジー) 当社は今年の6月に設立しました。創業52年を迎えるロボットSIer、トライエンジニアリングの研究開発事業を分離独立してできました。ロボットによる切削・研磨・FSW・AMのアプリケーションに限らず、AIやAMRによる搬送など幅広い領域で自動化の受託開発を担います。
岩田昌尚(イワタツール) 当社はもうすぐ創業100年を迎える切削工具メーカーです。小径穴あけを中心に特殊な刃物を得意とします。トライテクノロジーさん、トライエンジニアリングさんのすぐそばに立地していることもあって、10年ほど前からロボット加工について一緒に研究開発を行っています。
木田隆之(ジャパンマリンユナイテッド) 当社は略してJMUと業界で呼ばれ、商船と艦船をあわせて年に21隻ほどつくっています。ピーク時に6千人くらいいた社員は2割ほど減り、増産していくにはロボットなどを使って自動化を進める必要があります。日本の造船所として世界シェアを奪還するべく、政府と一緒に進めています。
吉田正則(国土交通省) 私が所属する船舶産業課は、造船業と舶用工業を担当しています。政府は造船業再生ロードマップで2035年に建造量を倍増する目標を掲げています。また、高市政権の戦略17分野の1つとして官民投資、成長をどのように拡大していくのかを検討しています。
松尾宏平(海上技術安全研究所) 当研究所は国土交通省所管の国立研究開発法人で、造船、船舶、海洋開発を主に技術開発の面で支援しています。私が所属する産業システム研究グループは造船のモノづくりに関する研究開発に取り組んでいます。最近は造船のDX化でAIやロボットを使う方向にあり、造船所様と連携しているところです。
人手作業はすべて対象に
――BOM、BOPを最終製品に紐づけられるか
――造船分野の取り組み状況をお話しください。ターゲットとされる自動化工程やその利点、成果などもお伺いしたいです。これから取り組むという方はどの工程を睨んでいるのかを教えてください。
安部 国を挙げて盛り上げていこうとする造船分野に対して、どのような形で人手不足と減っていく職人をカバーしていくのか。ロボット産業は当社も含めて日本が非常に強い分野ですので、造船分野とうまくタッグを組むことで少ない人数でも国際競争力を維持できるよう貢献したいと考えます。
ロボットメーカーとして当社のターゲットは、基本的に現在人が行っている作業はすべて対象になると思います。とりわけ注力する工程を4つ挙げると溶接工程、塗装工程、塗装のクリーニング工程、加工工程。多様な機能をもつロボットをどうぞ使ってください、というスタンスではなく、造船の工程で必要な性能、機能を見極めて、そこで使えるロボットや機能を開発していくという姿勢です。その1つの例が、溶接工程で持ち運びができるポータブルの協働ロボット「CRX︱3iA」(昨年12月の国際ロボット展で公開)はまさに造船会社さんとの協議や現場調査をして開発したものです。
自動車産業のようなロボットを使い倒したユーザーと違い、造船分野はロボットをお使いになった方が非常に少ないので、ロボットを使い慣れていただくのではなく、我々メーカーがロボットをより使いやすくすることを重視しています。我々はよくスマホのような使いやすさと表現しており、スマホを使うのにトレーニングや研修を受ける必要はなく、とりあえず触ってみたら使える。そんな使いやすさを目指して機能開発をしています。その一例としてCRX︱3iAは壁や天井にマグネットで取り付けられ、取り付けた位置をユーザーが入力する必要はなく、ロボット自身がAIを使って位置を認識して自動設定します。
もう1つ力を入れているのは長期的な保守サポートです。ロボットだけではありませんが、当社製品は生涯保守という考え方でお客様が使っている限り、保守部品・サービス・教育などを打ち切らないというポリシーがあります。造船の製造設備も長く使われるため、これは重要だと考えています。
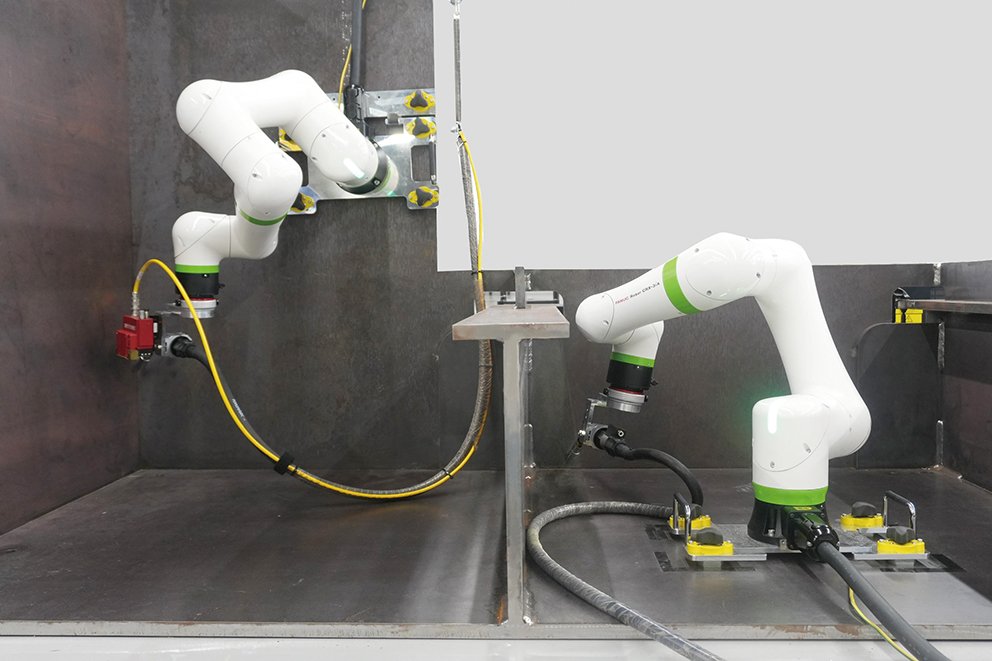
ファナックのポータブル協働溶接ロボット
――ファナックさんが造船分野向けのロボットと明確に打ち出されたのはCRX-3iAだけでしょうか。
安部 CRX-3iAは狭い通路を持ち運んで溶接に使えるよう開発したものですが、このほかに塗装ができる協働ロボットCRX防爆塗装ロボットや、クレーンから吊り下げて用いる小型の産業用ロボット、動作領域の広いもう少し大型のM-800シリーズもあります。当社には250種類以上のロボットがありますので用途に応じて使っていただくことができます。
久保田 造船の分野でSIerがどの工程に参入できるのかを考えると、まず1番に来るのはやはり溶接ですね。造船の現場を考えると自律移動が必要になり、それをどうやって行うのか。またセンサーで溶接状態を把握したり検査したりができるのかに興味津々です。曲げは昔はガスであぶって水をかけて行っていましたが、先日川重さんに聞くと、3Dデータを使ってプレス曲げしているとのことで自動化が進んでいるようです。SIerが参入できるところとしては搬送関係もありそうです。大型のブロックをAMRなどで運ぶ。それから塗装やブラスト関係では、今は作業者がマスクをしてサンドブラストをしたりグラインダーをかけたりしていますが、この作業環境は良くないし、若い人は積極的にやりたいと思わないでしょう。
SIerとして造船に対してSIプラットフォームのようなものを作りたいと思っています。そうすればSIer協会(ロボットシステムインテグレータ協会)の中で、ある程度大型の設備に取り組める会員は造船分野に参入できると思います。私はすべての仕事の横串は3Dデータだと考えています。3DデータとIoTなどを組み合わせれば、造船分野のかなりの部分で自動化ができそうです。
岡 トライグループとして造船業界からたくさんのご相談をいただいています。とりわけ切削加工のロボットシステムでは厚板板金材料のR面取り加工や開先加工のニーズがあります。今年度は国交省さん経由で内閣府のBRIDGE(研究開発とSociety5・0との橋渡しプログラム)の研究開発に取り組んでいます。実際に各造船メーカーさんの現場に行くと切削加工だけでなく、ロボットによる研磨で溶接ビード(接合部の凸形状の盛り上がり)や黒皮(酸化被膜)を除去してほしいという要望も聞きます。また一般的な溶接のほかに多層で溶接したい方もいらっしゃいます。すでに様々な技術が確立されていますので、当社のロボット技術で対応できるかと思います。
ただ一方で、造船業界はロボットに慣れていらっしゃらない方が多く、またこの業界は少量多品種生産の極みのようなところがあり、自動車業界の大量生産の自動化とはまったく違います。造船はありとあらゆる形のものを1カ所でつくっていくので、製品データと現場がリンクしきれていないことがあります。製品の3次元データから自動的に加工パスをつくるという従来の発想だけでなく、現物を3次元カメラなどで撮像してそこからロボットの動きを自動生成するなどの方法を見据えて開発しているところです。
岩田 当社は刃物に関して、トライテクノロジーの岡さんとR面取り加工の研究を進めています。これはロボット加工全般に言えますが、同じ切削でも今までの工作機械とはかなり条件が違ってきます。先日訪ねた造船現場は、我々が今まで対応していた工場の現場とは世界観が違うのを目の当たりにしました。
切削工具に関して当社はロボット加工用を一部製品化していますが、適した製品すべてをロボット加工専用にする必要はないと考えています。他社さんの製品のなかからロボット加工に適したものを使っていくこともでき、そうすることでコストメリットがあり、普及につながります。最近、ロボット加工技術研究会(2024年7月発足。SIer、メーカーなど16者でつくる)を立ち上げ、ロボット加工に適した工具や測定機、ソフトなどを組み合わせてアプリケーションとしてどんな可能性があるのかをリスト化して研究を進めています。この研究が進めば造船に使えるようなアプリケーションを示しやすくなり、適用範囲が広がると思います。
造船分野の自動化は人が手作業で行う仕事を置き換えていくという側面が多い印象です。ですから造船現場に行って作業内容をきちんと見る必要があります。また造船会社さんによってもやり方がけっこう違うようなので、まずは全体像を把握し、自動化しやすいところから自動化していくというアプローチが必要だと感じています。
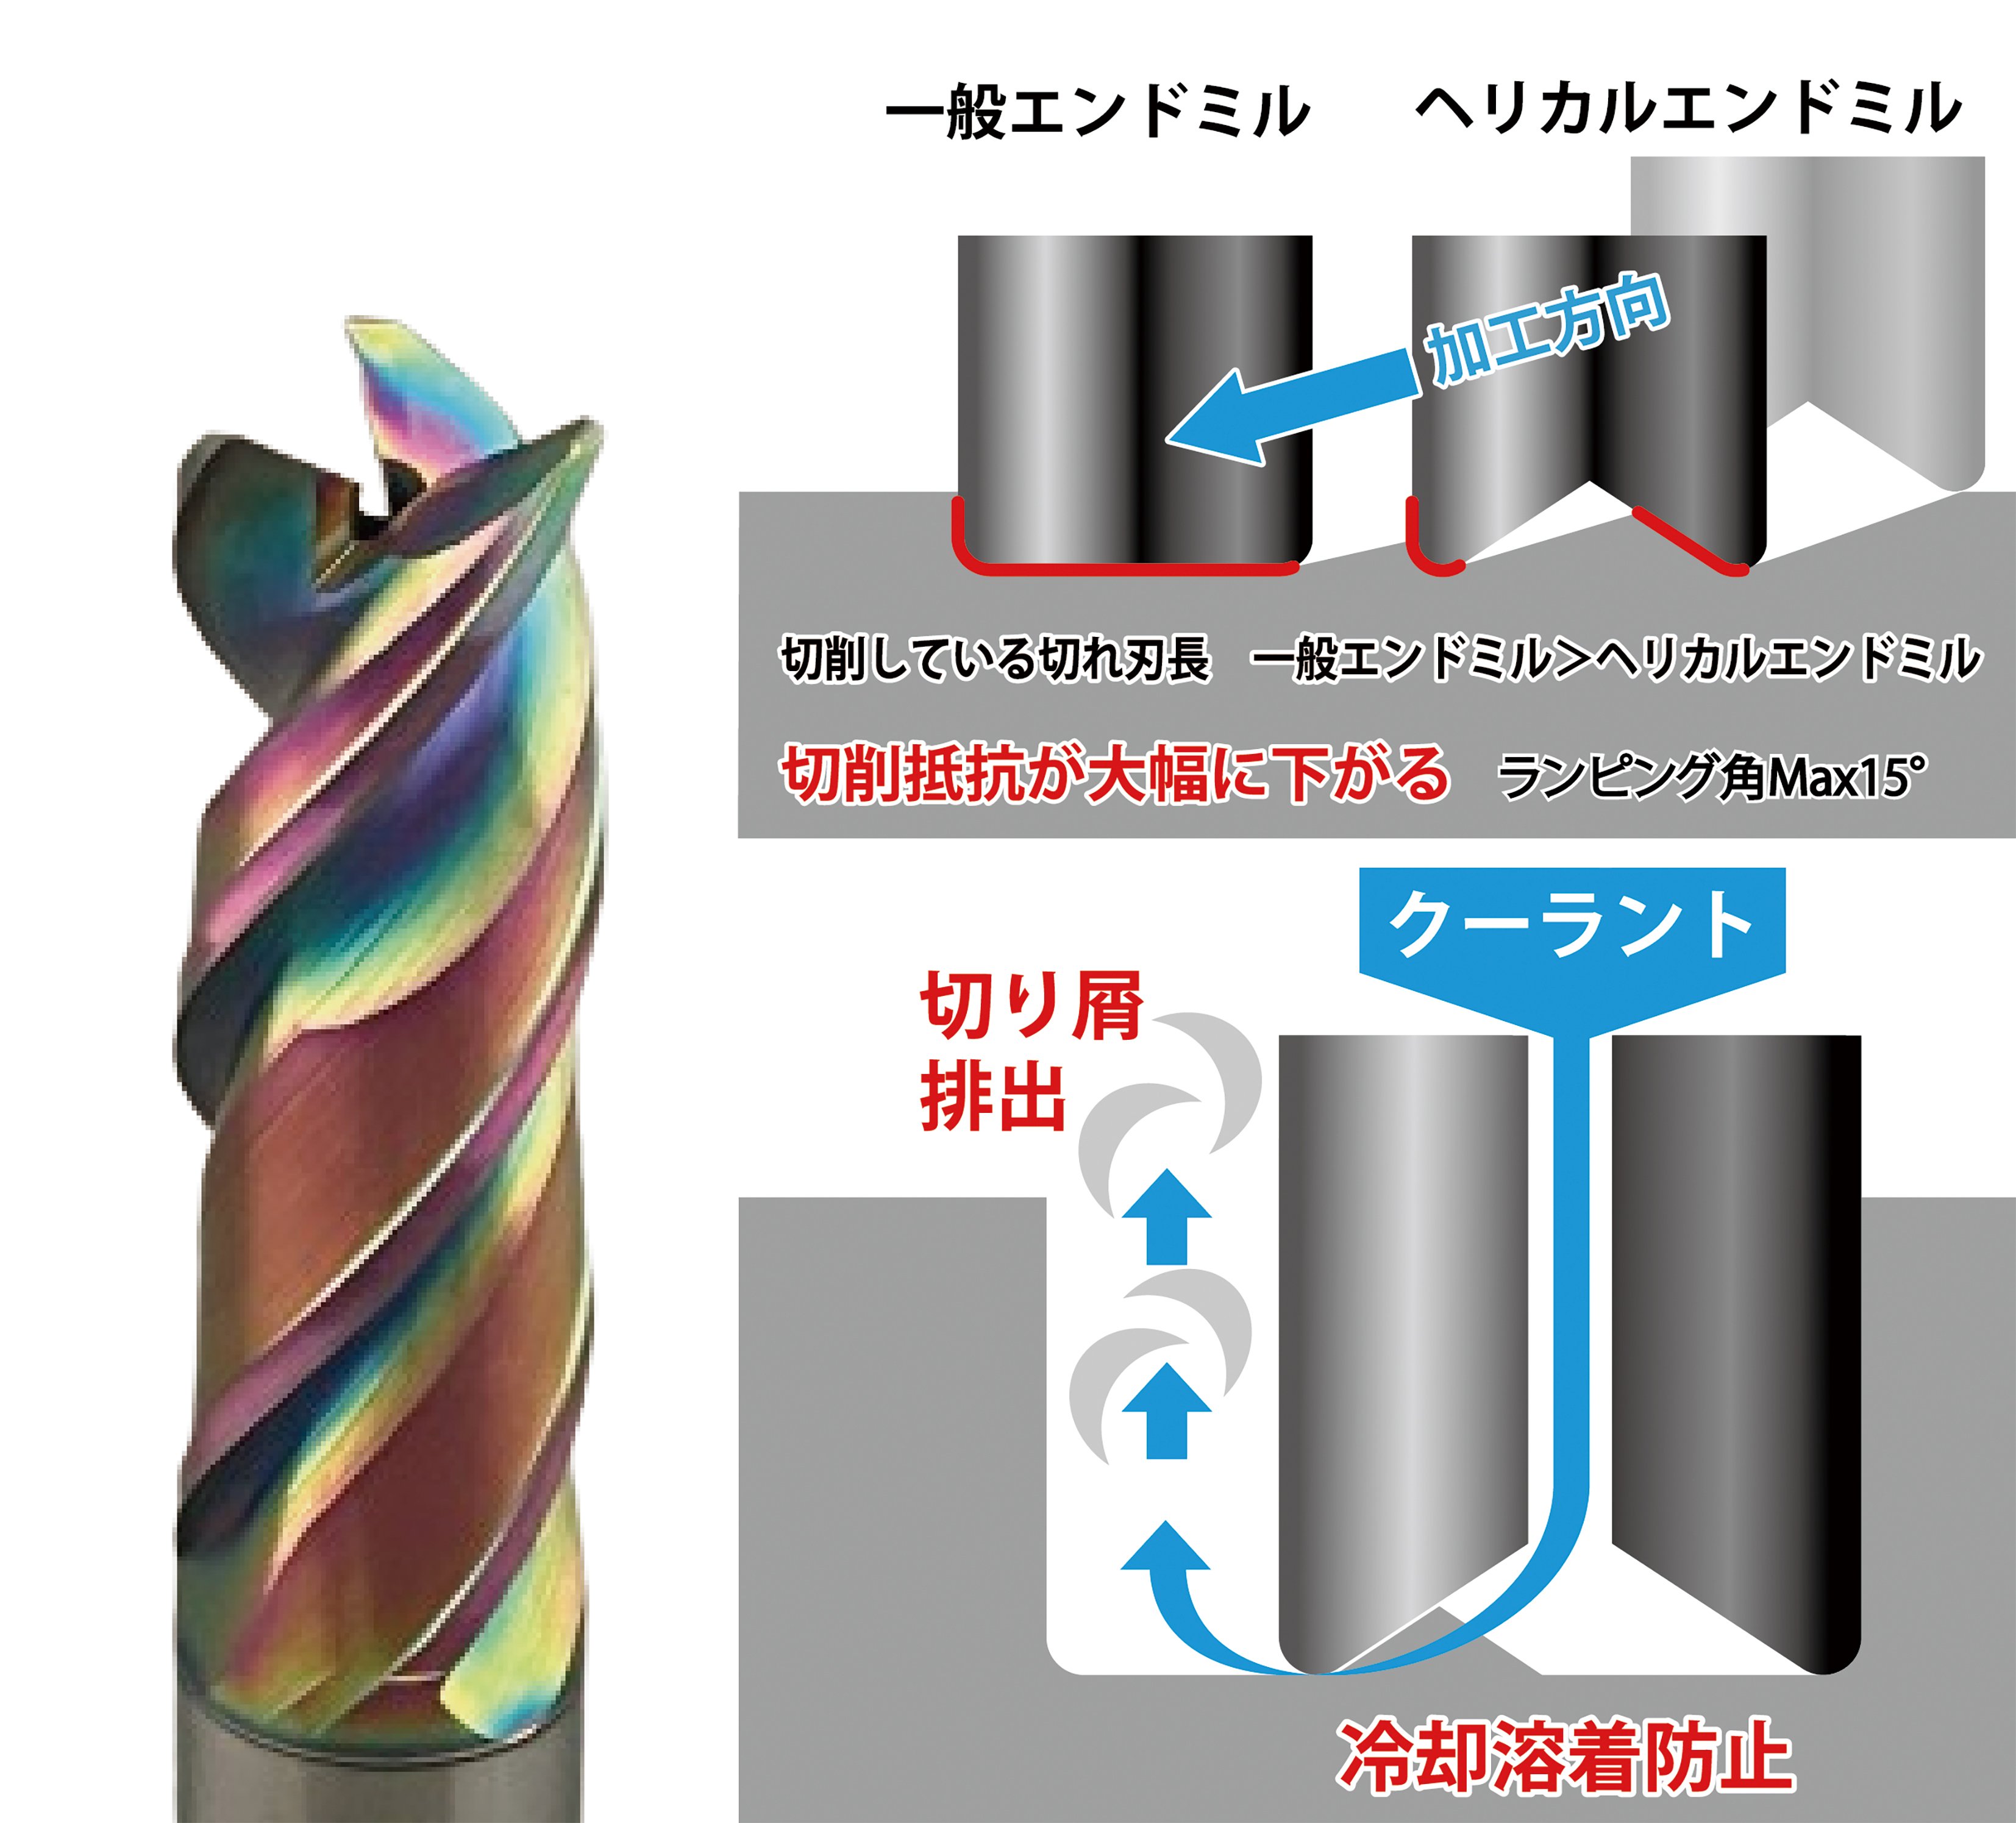
切削抵抗を減らすイワタツールのヘリカル穴加工用エンドミル「ドリルミル」
――同じ切削でもロボット加工と工作機械では条件がかなり違うとおっしゃいました。最も違うのは。
岩田 ロボット加工では振動の問題があり、また加工前のワークの形状もかなりばらつきがあることが多いです。溶断やレーザーで切った面の形状、それが変質を起こすなど、かなり違います。
木田 当社は造船所ですので需要側ということになります。船をつくる過程でどのようなプロセスがあるのかをざっと紹介します。まず現場に鉄板が入り、それを切って大きなブロックと呼ばれる構造物を組み立てていくことになります。そのブロックをドックと言われる船渠に搭載し、船の形にしていく。それを水に浮かべ、機器調整をして引き渡すというのが一連の流れです。ですからブロックをつくる部分が造船所にとって主要な作業であり、原価構成の中で1番ポーションが大きいです。この部分をいかに効率よくたくさんつくれるのかがキーポイントになり、増産できるかどうかを左右します。
ブロックを効率よくつくるため溶接・組立・運搬・塗装をロボット化することに取り組んできましたし、今後もここに力を入れていきたい。政府の支援で造船業再生基金という枠組みを作っていただいていますので、それを活用しようと申請させていただいているところです。造船業は人が減っています。設備と人があっての船づくりになりますので、人が減った部分はロボット等を活用しながら生産性を上げつつ品質も担保することを狙っています。
作業のロボット化自体にはかなり昔から取り組んでいます。最初は定置型産業ロボットで、ある場所の溶接だけをターゲットにしたもの。これはもう30年以上前から各造船所が導入しています。2022年くらいからは可搬型の溶接ロボットに取り組み、ある範囲内の溶接を自動で行っています。鉄板の曲げ加工は「撓鉄(ぎょうてつ)」と呼び、職人が水とバーナーを片手に持って自分の感覚で曲げて船の流線形をつくりました。ですが後継者不足から研究を重ね、ようやくロボットで職人同等の精度で曲げられるめどがつき、撓鉄ロボットを導入し始めたところです。船は一品生産で同じものがなく、構造は非常に複雑です。その結果、溶接線が多岐にわたるので、自律走行型の溶接ロボット、それも障害物をまたぎながら移動できないと生産性改善はできないと感じています。
――溶接・組立・搬送・塗装の自動化の話が出ました。切削や研磨はそれより前の段階で行われているのですか。
木田 組立がメインになるので機械加工は造船所ではあまり行いません。運び込んだ鉄板の切断はNC切断で完全に自動化しています。組立、溶接のあとの溶接線のグラインダーがけ、これをリード磨きと呼んでいますが、かなりの作業量になるので自動化ニーズはあります。
――自動化に30年以上前から取り組んでいるとのこと。現在、何割くらい自動化できていますか。
木田 切断なども含めれば5割は自動化できています。可搬型の溶接ロボットでも人が材料をセットする必要があるので、完全な自動化は難しいです。検査の自動化も必要で、現状では塗装した後の膜厚や溶接線の検査は人の目視で行い、資格をもつ検査官が一緒に見たりしています。検査官に渡すデータは手書きが基本ですが、ロボットで検査して、検査データも自動で作成されることになれば、所要時間を短縮でき、検査精度も上がります。データの蓄積にもなるので、DX化の流れの中で研究は進めていますが、造船全体の原価構成上の作業量としてはそこまで多くないのが現状です。
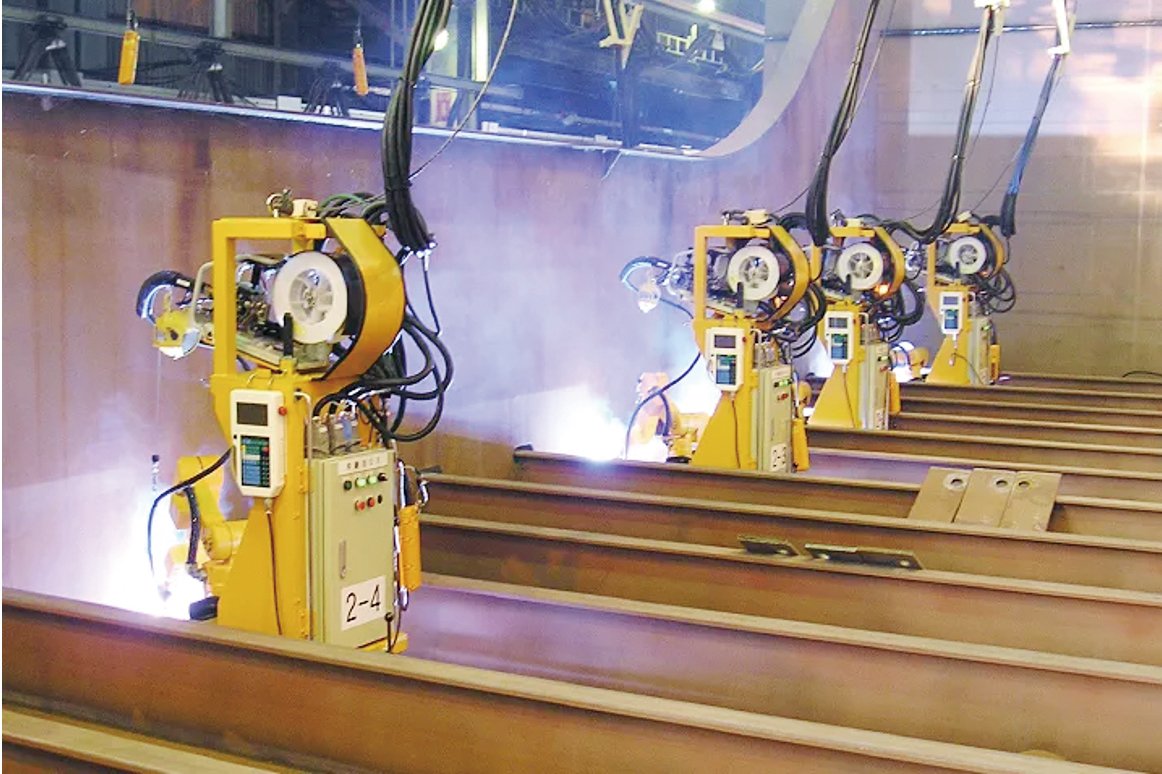
ジャパンマリンユナイテッドの組立溶接用の多関節ロボット
吉田 BRIDGEの話が出ましたが、船舶産業課では政策の観点から取り組んでいます。木田さんがおっしゃったとおり、造船の自動化は長年研究され、取り入れてこられました。撓鉄の自動化などは我々も一緒に連携して進めてきた部分もあります。これまでに我々は個別に支援していましたが、建造量倍増を目指すには個社で取り組むよりも、業界横断的に取り組む必要があります。その連携をBRIDGEという形で今年度から始めています。やるからにはある程度大規模な形でやらないと成果が出ません。海技研(海上技術安全研究所)さんにはBRIDGEを進める中心的な役割を担っていただいています。本プロジェクトには現在のところ50社くらいに参加していただいています。様々なテーマが含まれ、それらはすぐに実現できるというわけではありませんが、できるだけ早く社会実装していくことが我々に課された課題です。
話題にあがっている溶接は非常に大きなポーションを占め、その自動化や塗装、運搬、検査、あとそれらに伴う加工の自動化は大きな課題として整理をし、関係省庁でも共有している状況です。
――BRIDGEでの研究成果の社会実装はいつ頃実現できそうですか。
吉田 来年から、というわけにはいかないと思いますが、ある程度開発できたものから実装していくことが重要だと思います。その中で基金などを活用し、できるだけ早く社会実装することも重要です。
松尾 海技研では造船のロボット導入、DX化に対してソフト、ハードの両面で取り組んでいます。ソフト面では、先ほど3Dデータの重要性のご指摘がありましたが、ロボットはやはりラジコン操作では機能せず、造船所の一番上流の製品データ、日程計画データなどからロボット末端のデータまでをどのように繋げていくのか。この必要性を強く認識し、重点的に研究開発に取り組んでいます。そのなかで3次元のCADモデルからいわゆるBOM(Bill of Materials=製品を構成する部品や材料の一覧)やBOP(Bill of Process=製品を完成させるための製造工程を詳細に示す文書)を製品データときちんと紐づけてデータを作り、それを元にロボットのタスクを作ります。そのうえでロボットの作業を定義し、最終的にそのタスクをロボットプログラム、ロボットコントローラーまで流していく。その造船用のデータフローが重要になります。海技研では造船用のBOMやBOPを編集し、データ生成するようなシステムの開発に取り組んでいます。また実際にロボットが造船現場の中で人とどのように動くのかを見るための造船専用生産シミュレーションの開発にも取り組んでいます。
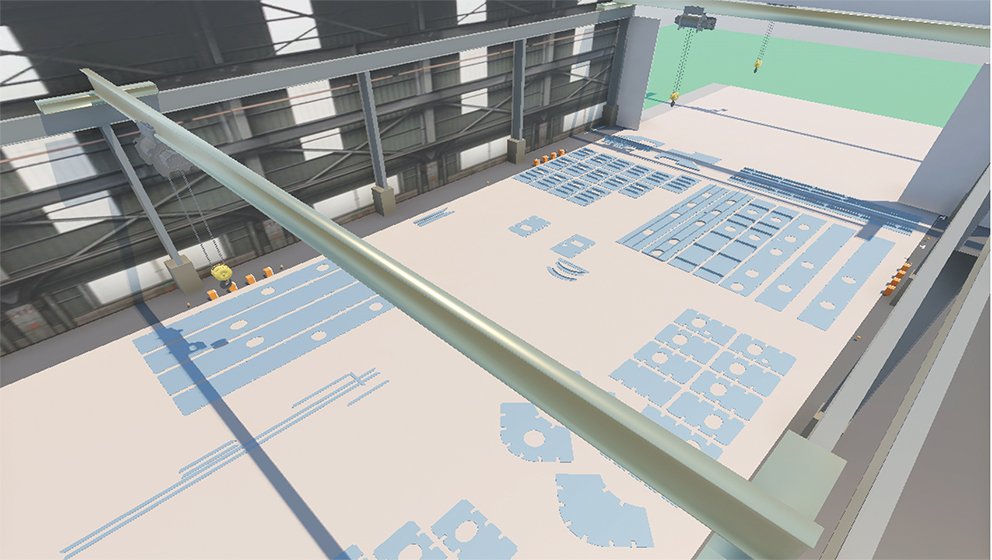
海上技術安全研究所の小組工程の建造シミュレーション
――松尾さんはこの5年くらいかけてシミュレーションソフトを開発されたそうです。実際にどこかの造船会社でそのソフトが使われているのですか。
松尾 現在、4社の造船所さんと共同研究をしており、用途に応じてデータの入力、出力、それからシミュレーションシステムのカスタマイズなどを今まさにオンゴーイングで取り組んでいるところです。
標準化できない「一品料理」
――図面どおりでないモノをどう扱うか
――最も大きな課題と今後の方向性ということで、近い将来のお話もしていただけたらと思います。
安部 これまで人中心で作業されていたところの自動化が課題になると思います。そこにロボットを導入するには、より導入しやすい機能、商品にしていく必要があります。ただし、当社だけで使いやすくしようとしても、実は現場では全然使いやすくなっていないことがありますので、関係するメーカー、インテグレーターの方々と一緒になってレビューしながら本当の意味での導入のしやすさ、使いやすさを追求しなければなりません。結果としてたくさんの船がいい品質で、少ない作業者でつくれると製造コストも下がり、競争力が上がります。
すでに3Dデータを活用している造船会社と、データなしで現場ベースでやられている造船会社があることがわかってきました。当社には仮想空間で実際のロボットと全く同じように動くシミュレーションソフト「ROBOGUIDE」があり、これを最近、エヌビディアさんのプラットフォーム「Isaac Sim」に結合するなどして、使いやすくしています。ROBOGUIDEがより大きなシミュレーションソフトにプラグインする形で接続できると、広範囲のスケールで実際のロボットと同じように動かせるようになり、トータルソリューションとして現場で使いやすいものができると思います。一方で3Dデータを活用されていないところも自動化は急務だと思いますので、協働ロボットCRXを使い、人と作業を共有しつつ、部分的に自動化していくことが考えられます。最近はAIやビジョンセンサー、レーザセンサーなどにより周りの環境を認識することで多様な作業を行うことができるようになってきています。
久保田 木田さんに質問したいです。年間21隻つくっている船はすべて違うのですか。
木田 種類としては5、6種類ですかね。
久保田 我々もそうなのですが、お客様の要求仕様に基づいて自動化設備をつくるのですが、同じものは2回、3回あればよいほうで、あとはみんな一品料理なんです。造船も似ているようで、自動化しようとすると毎回ティーチングが発生すると思います。安部さんがおっしゃったようなロボットでの溶接工程は標準作業としては出てくると思いますが、一品料理なので標準化することがどうしても難しくなると思います。先ほど松尾さんがおっしゃったように設計BOMを作ってそれを製造現場に繋げていくことができれば、自動化は相当進むと思います。
当社は7年ほど前から物理演算ができる、ロボットと組み合わせたシミュレーションソフトを自社でつくって取り入れています。今後、3Dデータを使っていろんなところに展開していくことが非常に大事になると思います。ロボットは画像処理で位置制御ができるようになり、当社でも取り組んでいます。造船所でもカメラで見てロボットの位置制御ができれば、溶接線は自動的に溶接できるでしょう。やはりBOMを起点に設計情報からロボットの作業指示までできるようになれば大きな成果になると思います。でも、それをどうやってやるのか。私にはまだよくわかりませんが、大きなポイントであることは間違いないので、そのあたりをいかに標準化できるかがカギだと感じています。
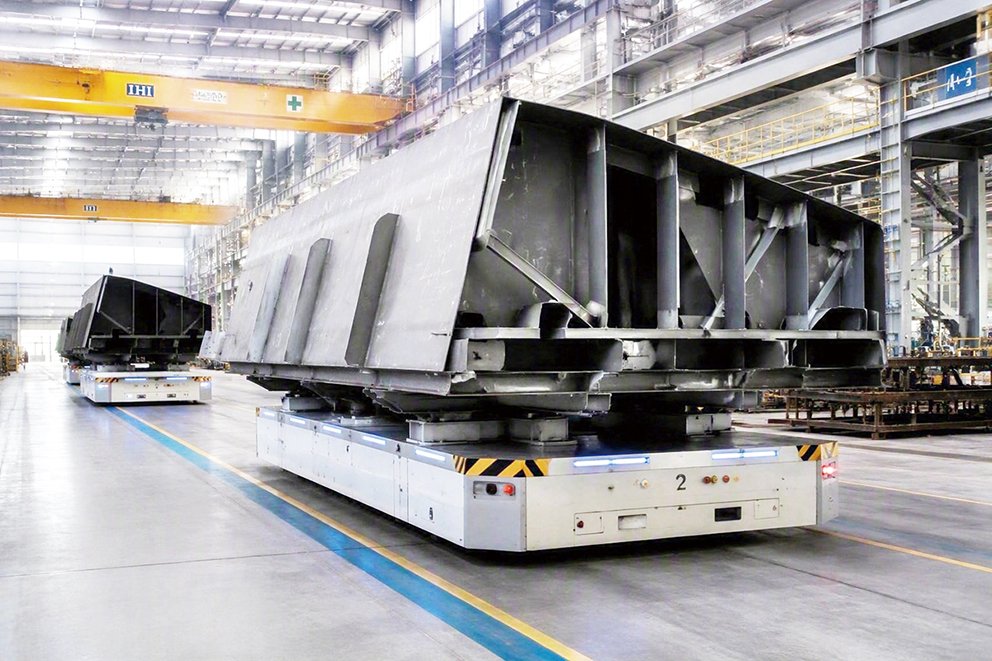
三明機工が提案する重量物の搬送自動化
岡 最近、造船メーカーさんの現場の人たちといろんなディスカッションをさせてもらっています。超少量多品種の製造現場なので、そのプログラムをつくっている間に、人が自分で溶接すればいいのでは、という話になったりします。AIを使って自動的にプログラミングするところまで行き着かないと、真の効率化にならないと感じています。データからつくることも見据えつつ、現物から自動的にプログラム生成することも今後必要になるのではないかと思います。
ただ、現物を見せてもらうとモノが大きいのでけっこう歪みがあったり、表面が粗くてばらつきがあったりします。要するに図面どおりでないモノがたくさんあります。それに対しては計測フィードバックのような仕組みを多分に入れていかないと自動化は難しいと思います。当社が取り組んでいるロボット加工で、現物を計測して座標系をシフトさせているように。4㍍角の鉄板などはモノが大きいので、大型ロボットであってもアンカー固定が前提ではなく、従来の発想を変える必要がありそうです。また使わないときにロボットが邪魔になってはいけないので、コンパクトに工場の端に置いておけることも必要になるかもしれません。
岩田 岡さんとよく一緒にいるせいか、自分が言いたいことをまあまあ言われてしまいました(笑)。実は私、今の仕事の前は大手企業でデジタルデータを使った生産管理の仕事をしていました。大企業になるとデータの整理にどうしても時間がかかります。データをつくり、そのデータを基に動くシステムをつくるのには相当時間がかかるものです。デジタルデータをつくるのと、現場で動かすシステムをつくるのを同時並行でやって後からくっつけるようなことをしないといけない、と前の職場で話していました。同様にロボットの問題に関しても、先ほどから言われたように、現物が曲がってる、歪んでる、切断面が荒れている場合、取り代がどれだけ必要かをその場で判断しなければなりません。それなら受け取るデータは詳細でなく概略でいいからセンシングの動きだけクリアするようなものであればいい。そうなるとデータに何を含ませるのかの考え方がちょっと見えてくるかもしれません。ですから現場でどんな加工をしたいのかを定義づけしてから、どんなモノが上流から流れてほしいかの全体の設計がかなり重要になると思います。
加工を自動化することに関しては、人が切削でやっていたから切削がいいのか、レーザーでやっていたからレーザーがいいのか。自動化する際に加工方法を変える方がうまくいくケースがあるかもしれません。障害物があるなかでの自動運搬については、私の中には3本脚から6本脚のどこかに答えがあると勝手に思っています。
木田 造船場の将来像であるスマートシップヤードはどうあるべきか。中国のヤードに打ち勝つことが最大の課題です。造船は皆さんおっしゃるとおり、構造が複雑かつ一品一様で、高温で溶接ヒュームがあったりして作業環境が悪い。自動車製造などと違って屋外の作業もあります。完全無人化はできないので人との協働が必要で、それに関する法整備も必要になります。
当社はロボットの研究開発やDXを進めてきましたが、国交省の吉田さんもおっしゃっていましたが、これ以上進めるには個社ではもう限界が来ていると思います。日本の産業界で連携していく。競争領域でなく協調領域で造船所も連携して自動化に取り組まないと中国のスピードには追いつけないと危惧しています。国の支援も活用しながら10年くらいの間にはスマートシップヤードを実現して、日本のシェアを守っていきたいと思います。
吉田 木田さんの言葉で非常に勇気づけられました(笑)。造船は日中韓で世界の9割以上の建造量を抱えており、そのなかでいかにして他国に伍していくかが問われています。ですから協調領域をいっそう広げていくことが必要です。AI、ロボットの活用も欠かせません。海事局としてもしっかり後押しをしていきます。一方、AI、ロボットを利用したとしても、人との協働の部分はあり、現実的な形での安全を保つことも重要になります。
松尾 ロボットについてはフィジカルAIにすごく関心を持っています。今日は定置型から可搬型のロボット、ワークにばらつきがあることや一品生産物であるという話があり、フィジカルAIがそれらの1つの解決策になると大いに期待しています。フィジカルAIを利用するには、まず学習をしなければならないので、現場からいかに作業データや環境データ、動きのデータを取得するのか。場合によってはこれらを日本の造船所全体から集めるような取組みが必要なのかもしれません。またシミュレーションの中でそのような学習データを生成させる動きもあります。繰り返しになりますがデータの連携、データの作成は引き続き重要になると思います。と同時に標準化は私も肝要だと思っていて、フィジカルAIのための製品設計も必要かもしれません。
日本流の造船自動化で差別的優位へ
――高度な自動化はSIerが担う
――ここまでで現状や課題、進むべき方向についてお話いただきました。出席者への質問や提案はございませんか。
岡 海技研の松尾さんに要望です。造船各社を訪問させていただくと、会社によって板厚を1㍉単位で使い分けているところがあれば、大まかなところもあります。加工を自動化する上で、図面上に記載された情報の精度を統一してもらいたいという気持ちがあります。シミュレーションソフトなどをつくられる際に設計データなどの共通化に取り組んでいただけるとありがたいと思います。
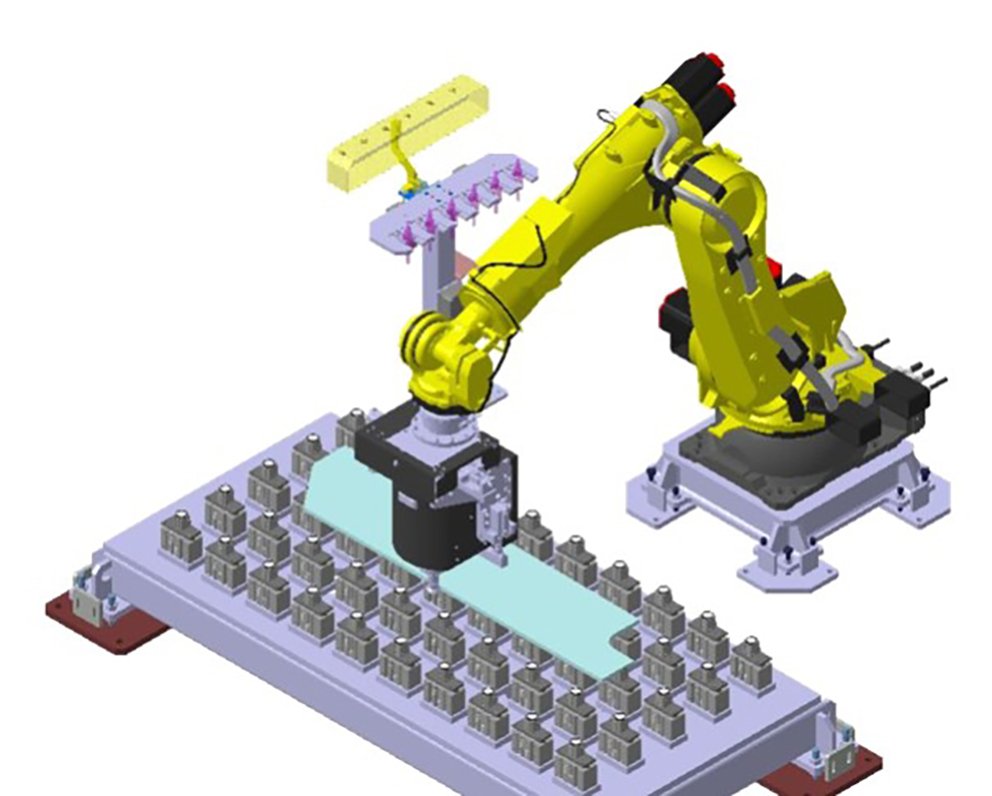
トライテクノロジーの大型鉄板材料のR面取り加工ロボット
松尾 製品や図面の作り方、共通化に関しては本来は造船所さんに取り組んでいただきたいのですが、現状ではなかなかうまくいかないようです。典型的なのはCADソフトがなかなか一本化されていません。基本設計、詳細設計、生産設計でCADが違うところがあれば、ヤードごとに違うところもあるようです。とは言え岡さんがおっしゃるとおり、ある程度の標準化は必要だと思います。どの部分を標準化して、どの部分は各社さんに任せるのか、その線引きが重要になるかと思います。研究を踏まえて、今後も提案や支援をさせていただけると幸いです。
岩田 JMUの木田さんに質問です。中国、韓国も造船分野の自動化をかなり進めていると思いますが、海外の動きはご存知でしょうか。
木田 いろんな調査機関からの情報しかありませんが、中韓はむしろ進んでいるようです。特に中国の場合は法規制に縛られないといいますか、法律を曲げてでもどんどん進めていくところがあるので、新しい技術の導入スピードが速い。設備投資の判断も速く、スマートシップヤード的な思想を取り入れた造船所を立ち上げているとも聞いており、危機感を持っています。
松尾 私も中韓、それから欧州はロボット利用が非常に進んでいると聞いています。中国では、設計段階からデータをしっかり作り込み、そこからロボットの動作データまで作成して運用するアプローチが強いようです。一方、日本では、CADデータが十分でない場合でも、現物を認識しながらロボットを動かしたいというニーズが比較的強く、このあたりに考え方の違いがあるように思います。もちろん、中国でも現物に応じた補正やチューニングは行っていると思いますが。
安部 ロボットメーカーの立場から少し説明させていただきますと、ロボットアームを使った加工の自動化は一部海外製で事例はありますが、世界でもそれほど進んでいるわけではありません。日本の造船でロボット化、自動化を進めていけばいくらでも先に行けると思います。日本中の企業が協力し、是非ともこの分野で先行したいです。
――JMUの木田さんにお伺いします。自社の造船は5割ほど自動化できたと先ほどおっしゃいました。ロボットSIerさんの力を借りていらっしゃるのか、それとも自社の製造技術者が行っていらっしゃいますか。
木田 当社の自動化は複雑な工程ではなく、単に鉄板を切断するといった内容なのでこれまでは自社で実施してきました。が、今後自律移動型のロボットなどを利用するとなると、もはや自社の技術者では太刀打ちできない領域になりますので、ロボットSIerさんの協力が必要になると思います。
――いろんな障害物があるなかで重量物を運ぶニーズもあると聞きました。岩田さんは3本脚や6本脚が答えになるのではと話されました。ファナックさんは250種類のロボットをお持ちですが、このような搬送用ロボットの開発はお考えですか。
安部 ロボットを動かす1つのソリューションはAMRやAGVで、いろいろなメーカーさんが製品化されています。また、電車のレールのようなものに載せて動かすこともよくあります。その先に何本かの脚で動くという話があると思いますが、それとの境は結構大きい。性能と信頼性を兼ね揃えて重量物を運ぶにはかなりハードルが高く、もう少し先になると思います。
(日本物流新聞2026年9月25日号掲載)