
ティーエス、3D×2Dカメラでバラ積みピッキング
- 投稿日時
- 2026/11/18 09:00
- 更新日時
- 2026/11/18 09:00
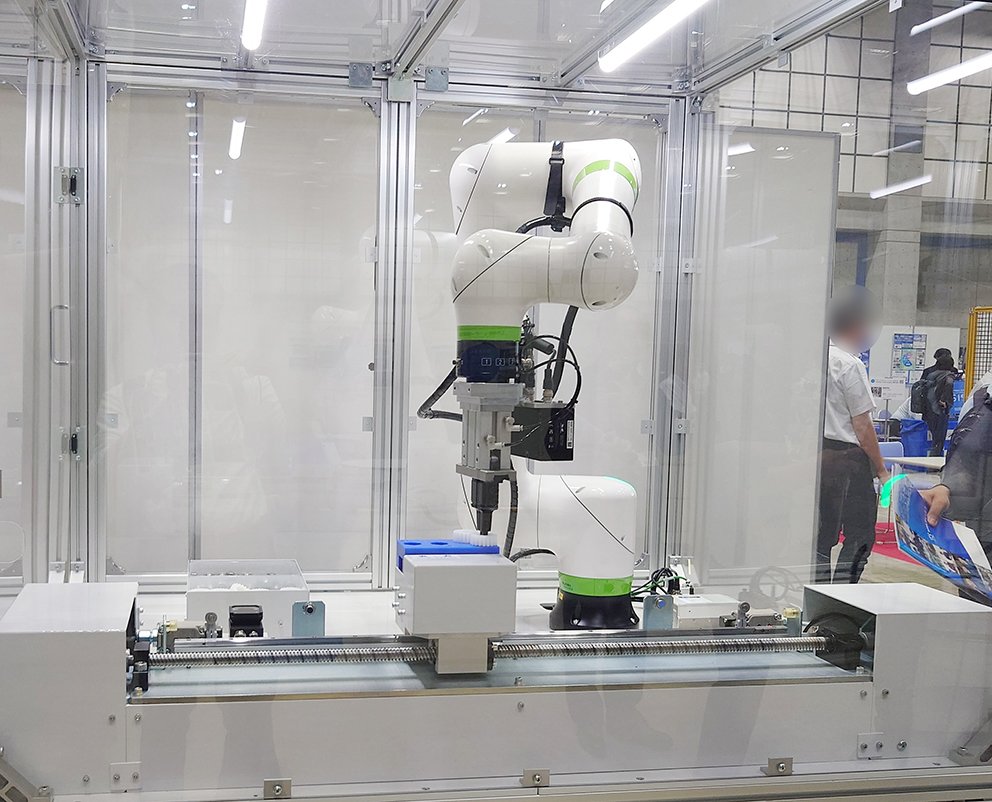
ロボットSIerのティーエス(静岡県浜松市)は3Dと2Dカメラを組み合わせたロボットピッキングシステムの提案を強化している。10月16日までの2日間、浜松市で開かれた「ハマロボ展」で、3Dビジョンによるワークの位置・姿勢認識と2Dカメラによる刻印の読取りを組み合わせ、ピッキングから表裏判別、組付けまでの自動化を主に中小企業などに向けて実演した。
このシステムはロボットハンドに取り付けた3Dビジョンで箱の中にバラ積みされたギヤを認識。それを掴んで搬送し、定位置へ組み付ける。表裏のあるナットは2Dカメラで刻印を確認して表裏を判別した。
搬送から組付けまではワークを止めずにロボットを追従させて制御することで、サイクルタイムの短縮が可能。複数のカメラを使うことで、バラ積みされた色や形の異なるワークを仮置き台に置くほか、位相を決めて稼働中の搬送ライン上に直接置くこともできるという。
(日本物流新聞2026年11月10日号掲載)
関連ニュース
安川電機、自律溶接ロボットをスポーツカー工房に導入
2026年11月16日
造船など7社、アンモニア燃料船の社会実装へ
2026年11月13日
花岡車輛、東京都現代美術館で自社展
2026年11月11日
関連動画
【JIMTOF2026】ライブ配信「安田工業株式会社」第33回日本工作機械見本市会場から
JIMTOF2026会場で安田工業株式会社のブースからライブ配信! 見どころやイチ押し製品の紹介をたっぷりとお届けします。
Mono Que
2026年11月12日
【JIMTOF2026】ライブ配信「碌々スマートテクノロジー株式会社」第33回日本工作機械見本市会場から
JIMTOF2026会場で碌々スマートテクノロジーのブースからライブ配信! 見どころやイチ押し製品の紹介をたっぷりとお届けします。
Mono Que
2026年10月30日
【JIMTOF2026】ライブ配信「三井精機工業」第33回日本工作機械見本市会場から
JIMTOF2026会場で三井精機工業のブースからライブ配信! 見どころやイチ押し製品の紹介をたっぷりとお届けします。
Mono Que
2026年10月23日